
服务热线
0755-8923 3819

服务热线:
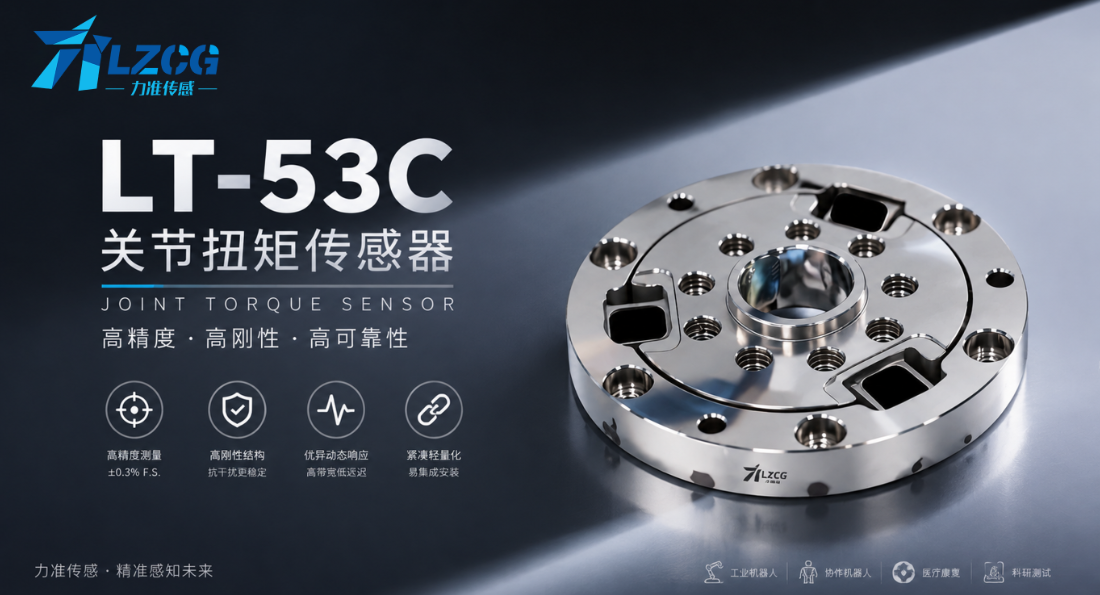
0755-8923 3819力准传感LT-53C扭矩传感器:人形机器人高刚度、低串扰关节力控的理想选择
【核心数据速览】
LT-53C,人形机器人关节扭矩测量的"理想搭档"
在人形机器人领域,关节处的扭矩传感器是整个系统实现 “柔顺控制” 与 “动态平衡” 的关键。它不是简单地测量"转了多少力",而是在复杂的、多方向的外力环境中,准确地提炼出"纯粹的关节扭矩"。LT-53C正是为此而生。
1. 性能设计:刚度与串扰的"双子星"
人形机器人的关节工作在极其复杂的受力状态中:除了关节本身的旋转扭矩,还要承受机器人自身重量的轴向力、行走奔跑时的径向力、以及手臂/腿部摆动产生的弯矩。LT-53C通过精密的弹性体结构设计,实现了两大核心性能的平衡:
| 核心性能指标 | 普通静态扭矩传感器 | 力准LT-53C | 对人形机器人的实际意义 |
|---|---|---|---|
| 扭转刚度 | 通常较低(<10 kN·m/rad) | 极高(80 kN·m/rad) | 在50 N·m关节扭矩作用下,LT-53C自身扭转角仅为 0.04°,几乎为刚体。极高刚度避免传感器"吸收"本应传递给执行器的力矩能量,保证系统力控刚性和位置控制高带宽 |
| 串扰误差 | 通常高于±2% F.S. | ≤±1% F.S. | 有效"屏蔽"来自轴向力、径向力、弯矩的干扰。单腿支撑全身重量或手臂挥舞产生大弯矩时,扭矩通道依然输出纯净、真实的关节转动力矩信号,是平衡控制和安全交互的基础数据质量保证 |
2. 人形机器人为何是LT-53C的"主战场"?
产品手册中"扭矩传感器在人形机器人上的运用"的示意图,是LT-53C核心设计思想的集中体现:
| 机器人关节 | 受力特点 | 安装位置 | 为什么需要LT-53C? |
|---|---|---|---|
| 膝关节 | 承受巨大轴向压力(支撑体重)和干扰弯矩(跑跳侧向力),需精确屈伸扭矩 | 大腿与小腿连接处,连接电机减速器与小腿连杆 | 巨大轴向力(串扰源)作用下, ≤±1%低串扰 确保输出屈伸扭矩信号纯净,实现平滑步态与跳跃缓冲 |
| 髋关节 | 承受巨大轴向压力(躯干重量)和复杂弯矩(矢状面与冠状面),运动范围大,对刚度要求最高 | 髋关节驱动轴与大腿连杆之间 | 80 kN·m/rad超高刚度 确保髋部大扭矩驱动时不产生"软腿"现象,为站立和大步行走提供刚性基础;低串扰保证对"躯体倾斜"的准确感知 |
| 踝关节 | 承受整个机器人重量,作用力方向极其复杂(复合拉、压、弯矩),扭矩测量极为困难 | 脚踝与小腿连接处 | 在多方向串扰(轴向力+径向力+弯矩)下实现精准扭矩测量,是机器人落地缓冲、足底姿态调整、防止摔倒的 “最后一道防线” |
3. 电气与连接:为机器人系统优化
4. 选型指南:匹配机器人的"量级"
| 机器人类型与关节 | 推荐量程 | 选型依据 |
|---|---|---|
| 小型人形机器人(足式、双足) | 20 N·m | 髋、膝、踝关节扭矩测量 |
| 中型人形机器人(双足,较重) | 30 N·m | 腿部主要关节,兼顾扭矩与安全余量 |
| 大型或重载人形机器人 | 50 N·m | 对扭矩要求严苛的髋、膝等核心关节 |
人形机器人踝关节控制的"定海神针"
一家国内领先的双足人形机器人研发公司,在其最新原型机的踝关节力控调试中遇到瓶颈。使用的某品牌标准扭矩传感器(扭转刚度仅20 kN·m/rad,串扰>±3% F.S.),导致机器人在行走时脚底着地瞬间,踝关节"目标扭矩"和"实际扭矩"偏差极大,无法执行平滑的地形自适应步态,容易倾倒。诊断:刚度过低导致踝关节"软";串扰过大导致脚底反作用力(轴向力)在扭矩通道产生显著虚假信号。改造方案:替换为 力准LT-53C(50 N·m),配合机器人自有的主控板(直接读取2.5±2V信号):
| 对比维度 | 改造前(某品牌标准传感器) | 改造后(力准LT-53C) | 提升效果 |
|---|---|---|---|
| 传感器扭转刚度 | 20 kN·m/rad | 80 kN·m/rad | 刚度提升 4倍 |
| 传感器串扰 | ±3% F.S. | ≤±1% F.S. | 串扰降低 3倍 |
| 踝关节力控响应速度 | 40ms(因刚度低,存在高频振荡) | <10ms(系统刚性大幅提升) | 响应速度提升 4倍 |
| 着地冲击时的扭矩偏差 | ±4 N·m(50 N·m量程) | <±0.5 N·m(串扰被有效抑制) | 精度提升 8倍 |
| 地面适应步态成功率 | 70%(平路着地不稳) | >98%(不平坦地面自适应稳定) | 成功率提升 28个百分点 |
| 单次行走最大时长 | 3分钟(因频繁姿态修正导致能耗过高) | >12分钟(姿态修正减少,行走更平稳) | 续航提升 4倍 |
LT-53C扭矩传感器选型总览
| 应用场景 | 推荐量程 | 选型理由 |
|---|---|---|
| 人形机器人膝关节 | 20~50 N·m | 高刚度(80 kN·m/rad)+低串扰(≤±1%),适应大轴向力干扰 |
| 人形机器人髋关节 | 30~50 N·m | 超高刚度保证大扭矩驱动时不"软腿" |
| 人形机器人踝关节 | 20~50 N·m | 多方向串扰下精准测量,是平衡控制的"最后一道防线" |
| 机器人灵巧手/腕部 | 20 N·m | 小量程适配,2.5±2V信号直连控制器 |
| 机器人关节力控研发测试 | 30~50 N·m | 原生设计为机器人场景,提供纯净扭矩信号 |
客户证言
“以前踝关节用的标准扭矩传感器刚度低、串扰大,机器人走路一颠一颠的,平路都走不稳。换了力准LT-53C后,刚度高了4倍,串扰从±3%降到了±1%,踝关节响应从40ms提到了10ms以内,地面适应成功率从70%到了98%以上,单次行走从3分钟提到了12分钟。”
—— 某国内领先双足人形机器人研发公司 · 控制算法负责人
选择LT-53C人形机器人扭矩传感器的五大核心理由
FAQ(常见问题解答)
Q1:LT-53C输出为"2.5 ± 2V",这个信号范围具体对应多大扭矩?如何与机器人模拟量采集卡匹配?
A: “2.5 ± 2V” 在零点(0 N·m)时输出 2.5V;正向满量程(如50 N·m)时输出 4.5V;反向满量程(如-50 N·m)时输出 0.5V。输出范围为 0.5V~4.5V。模拟量采集卡需支持0~5V或更大电压范围,将0.5V映射为"-100%扭矩",2.5V映射为"0%扭矩",4.5V映射为"+100%扭矩"即可。
Q2:LT-53C的"串扰"参数中,用于测试的"轴向力(250N)"、"径向力(250N)"和"弯矩(25 N·m)"在真实机器人中相当于什么水平?
A:这是一组反映机器人关节真实受力状态的典型测试条件: 轴向力250N——约25.5kg力,相当于机器人单腿支撑自身及部分负载的重量。 径向力250N——跑步时脚底与地面产生的大幅侧向冲击力。 弯矩25 N·m——相当于在距传感器中心10cm点施加250N垂直力,模拟机器人关节法兰连接处因本体变形或其他外力产生的扭转趋势。在最恶劣干扰条件下(同时叠加轴向力、径向力和弯矩),LT-53C仍保证扭矩测量最大附加误差不超过量程的 ±1%(50N·m量程时误差<±0.5 N·m),充分证明其在复杂工况下输出纯净扭矩信号的硬实力。
Q3:在机器人脚踝处使用LT-53C,是否需要额外考虑"过载保护"?
A:强烈建议设置。 LT-53C具有 300% F.S. 出色过载能力(50N·m量程可承受150N·m瞬时冲击),但机器人摔倒、碰撞等极端情况下脚踝处瞬时力/力矩可能远超额定值甚至破坏传感器。因此,机械系统设计上必须考虑:① 硬限位保护——在传感器路径上增加机械挡块,防止关节旋转超过安全角度;② 软件限位——在控制器中设置扭矩上限,超限立即紧急停机;③ 电气保护——检查采集卡是否支持过压保护。
Q4:LT-53C的TEDS功能在机器人批量生产中如何应用?
A:在机器人产线上,每台机器人的关节都需要逐只传感器进行标定。TEDS芯片使支持TEDS的仪表(如L100-F或L820B)在上电 <1秒 内自动识别并配置该传感器的唯一校准数据,自动写入控制器力控参数:① 产线换型/换传感器零调试——任何机器人关节装上LT-53C(带TEDS)瞬间完成标定,直接进入后续测试;② 杜绝人工误差——彻底消灭人工输入灵敏度、量程等参数时的"手误"或"看错",提升产线一次合格率;③ 售后更便捷——现场返修时只需换上带TEDS传感器,无需专职工程师前往,电话指导即可快速完成配置,极大降低维护成本。
Q5:LT-53C的扭转刚度80 kN·m/rad在实际控制中如何体现价值?
A:扭转刚度决定传感器在受扭矩时的自身形变量。刚度80 kN·m/rad意味着在50 N·m扭矩下,传感器扭转角度 θ = T/K = 50 / 80,000 = 0.000625 rad ≈ 0.036°。人形机器人关节控制周期通常为 1kHz(1ms),0.036°的形变在1ms控制周期内可忽略不计,传感器几乎为 “刚体”。低刚度传感器(如20 kN·m/rad)在相同扭矩下扭转角为0.144°,是LT-53C的 4倍,在高速动态响应时会导致系统 “软” 和 “滞后”,影响步态控制精度和稳定性。高刚度是实现高频力控、精确位置控制的物理前提。
告别因"刚度不足"导致的抖动与控制延迟,告别因"串扰过大"引发的平衡误判与交互安全隐患
立即为您的下一代人形机器人选用力准LT-53C!
让力准传感的 LT-53C 与 40年技术积淀,助您 “以精准的扭矩感知,赋予机器人稳定、自然、安全的运动能力!”
公司地址:深圳市龙岗区龙岗街道新生社区碧新路2380号新生绿谷1栋A7层
工厂地址:惠州市惠阳区镇隆镇长龙村新丰组80号
0755-8923 3819
info@ligentcn.com

Copyright © 2013-2025 深圳市力准传感技术股份有限公司 版权所有 粤ICP备18107338号